这个年轻人,黄仁勋投了!
这句话出自Lindon Gao,Dyna Robotics创始人兼CEO。他11岁从中国去美国,30岁把上一家公司以3.5亿美元卖掉。第四次创业,他挑了机器人。AGI的最终形态,至少从机器人角度来说,其实就是你给他一个非常模糊的指令,他就可以把这件事情全部都做好。机器人本身就是一个智能体和一个产品形态,而不是只是一个智能体形态。可是GPT-3那时候出来的产品形态是API,当时有几十个开发者拿到了访问权限,也有一些公司比如Jasper,可以成功地把API变成他自己的一个产品。
这个年轻人,黄仁勋投了!
内容来源:张小珺商业访谈录。 责编 | 柒 第 9931**********篇深度好文:7745**********字 | 18 分钟********阅读****
商业趋势
笔记君说:
“如果你急着把一个不完整的产品放大,这个产品在未来会是你的累赘。”
这句话出自Lindon Gao(高林顿),Dyna Robotics创始人兼CEO。他11岁从中国去美国,30岁把上一家公司以3.5亿美元卖掉。第四次创业,他挑了机器人。
这家公司成立不到两年,A轮估值已超过6亿美元。那笔1.2亿美元的投资方名单里,有英伟达旗下风险投资部门NVentures、亚马逊工业创新基金、Salesforce Ventures、三星Next和LG Technology Ventures。
所有人都在问机器人什么时候能进家庭,他的答案有点反直觉:先别急。
Dyna 1折餐巾做到了24小时不停、99%以上的成功率,行业里已经算突破,他却选择不扩大规模。原因很具体:叠完一摞餐巾机器人就停了,要店员每半小时来上一次料。
所以他把工作重新分了一遍:外界按场景给机器人公司分类,他按工作流的复杂度分。叠餐巾是第一级,洗衣房是第二级到第三级。落地的场景要在智能的范围之内,想做的方向要在范围之外。
关于终点,他判断机器人不需要多高的智能,不需要达到通用,就可以被每一个人用上。
以下为张小珺商业访谈对话Lindon Gao(高林顿)的精编内容整理版,希望对你有所帮助。
一、为什么是机器人?
1.卖掉公司后,我在Instagram待了三年
我是一个野路子打出来的人,前三次创业都非常不按常理出牌。当时很少有人能在被拒几百次的情况下还不放弃创业,我就跟团队说,我们是蟑螂,我们死不了。
我经验的一个非常大的盲点是管理。所以我在Instagram待了3年左右,就是为了学习。
比如怎么样去向CEO拿资源,是很有意思的一个过程。你要先讲清楚自己做的事情为什么重要,去挖掘背后的动机,再和他对齐上来。
做了一段管理之后我发现,有些人是改不了的,除非能突破自己目前的认知,是没有办法承担更大的职责范围的。那时候我对管理也慢慢变得更得心应手了,最多的时候直接和间接管理三百多人。
我对创业是有一份敬畏心的。创业像一个匠心,今天我要做一个陶瓷,我就一定要把这个陶瓷做好。
我刚卖公司的时候,AR、量子、核能、能源都看过,最后落到机器人,因为我们发现这跟之前的经历非常相符。
2.每个机器人公司都会吵这一架:探高还是落地
如果CEO希望落地,研究合伙人希望做大脑的突破,一般这样的团队会有分歧。
我们当时有段时间战略迷失的时候,这个分歧是最大的,团队的身份认同有非常大的冲击。一拨人说我们要做落地,另外一拨人说我们要做研究。
结果我们在战略上梳理了一下,发现了一个突破点,是研究和落地团队都可以打的点。
对我来说,一直想的是铺垫的这个路径,怎么样能达到我最终的产品形态。落地是可以赚钱,可在我的认知当中,这并不是一个能长久的产品形态。如果落地不能达到可规模化的产品市场契合,我就不会去做。
团队里有一些工程师是落地派,我们最后找到的那个交集,是把战线拉长。因为落地是否可以规模化,是被智能卡住的,最重要的是要抬高智能的上限。
我们把这个战线拉远,就是说,在更远的远方,我的这个战略点,是否可以提升我的智能,同时也可以落地。我当时给团队定了一个更远的目标,就把团队结合起来了。
3.“我们是一家部署公司”,这是外界对我们最大的误解
我们一直以来都是以研究为导向的公司,只不过研究的导向是有产品护栏在这里面的。我对未来的产品形态非常清晰,我是在倒推:为了达到这个产品形态,我们所需要做的研究是哪些。
大家觉得我们是落地派,可我是产品研究派。我把它叫作产品研究,研究的边界上有产品护栏,所有研究都要对长期的产品带来价值。
落地派本身可能更注重落地,可是我们更是在试探未来机器人产品所需要的突破。我们团队的核心,从文化角度、工程角度来说,全部都是围绕着研究来转的。只不过我们对产品的理念是,如果没有一个闭环,就不知道下一步该怎么走。
所以我们是用产品闭环去探接下来的研究方向。
二、机器人需要一个保姆, 这是最大的产品问题
1.为什么选择餐巾:不是因为市场大,是因为容错率高
25年对我们来说最重要的一件事情是,当时的基座模型是不足以落地的。当时的基座模型非常慢,而且一般只能做一件事情做成功,再做下一步就会做得不好。
所以当时我给团队定的研究目标是,把成功率拉到99%,把速度拉到人的50%到60%。
后来大概在四五月份看到了Dyna 1。Dyna 1对我们内部、甚至对行业来说都是一个非常大的突破,因为我们是首家公司首次做出了可被商业化的演示,就是折叠餐巾,可以折24个小时,99%以上的成功率。
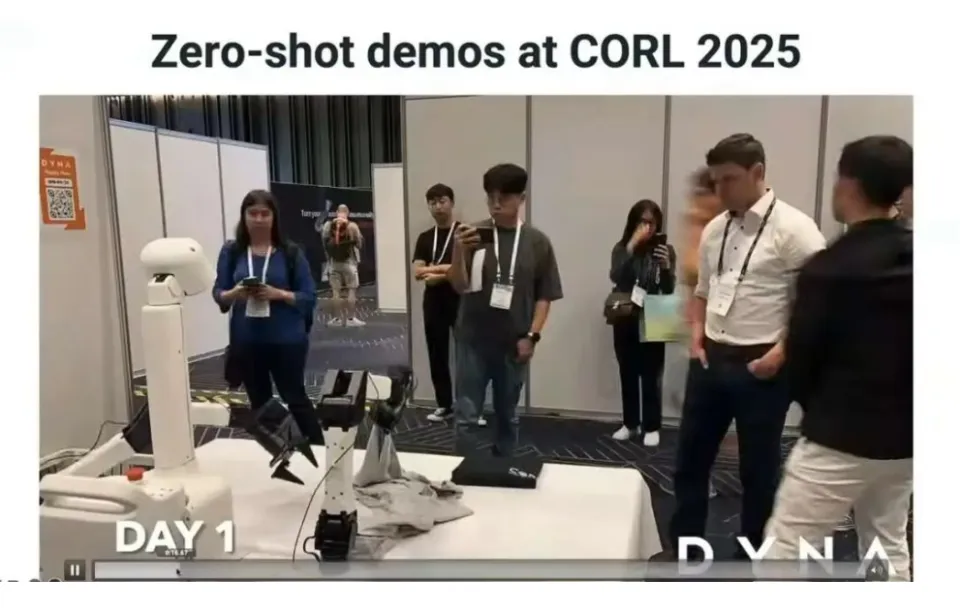
为什么选择折餐巾?我当时选择做折叠是非常反共识的。在融资的时候,很多人就问,你为什么去做洗衣服?洗衣服行业有多大呀。
我在折叠上看到了商业化的机会,本质上是因为我对模型的能力有判断,我们的落地场景需要有非常大的容错率。比如我要去做一杯拿铁,不小心没有拿好,打翻了,那我就是给别人添活。可是折叠不一样,折叠我折坏了可以重折。
而且折衣服是一个软体,做每一个步骤都需要前一个步骤成功,我们不可以只折叠一个尺码。
我当时没有想说它市场有多大,而是我能否把第一个商业闭环先跑起来。
2.部署才是真正的仗:所有问题坚决让模型自己解决
有了这个演示之后,我们又花了几个月去做部署。部署非常难。
我就拿叠餐巾来说。大家看到单量1万叠餐巾,其实不是一个完整的餐巾,因为它是我们跟客户商讨之后的一个中间形态。当时叠餐巾是需要叠五次的,我们只叠了四次,最后一次是给服务员叠的。
当时我们只做了4个折叠动作就去落地,客户就开始抱怨。
第二,光把餐巾叠好还不够。我们一天是需要产出1300张餐巾的,Dyna 1那时候24小时只能折850张,速度不达标。
达标之后,我们发现了一个非常大的问题。最普遍的是机器人不小心抓两张餐巾,抓两张之后大概需要两分钟去解开,而叠一张餐巾只需要20秒。
所以每拿到两张餐巾,这一天的产出就会大幅下降。如果说我们当时有10%的折叠是叠了两张,今天就肯定达不到标了。
当时我们非常坚决,所有的事情全部是需要模型解决的。最难的其实不是手的灵活性,而是这些非常微小的极端情况。每出一种极端情况,团队就有一个争论:是否要用工程方式去解决这个问题?
我们一直坚决地不用。因为我们深刻地认为,如果我们想要真正做到可规模化的产品市场契合,我们一定要用一个模型把这件事情给做成。
3.机器人需要一个保姆,这是最大的产品问题
这个场景上我们已经开始上量,客户有10个以上了。可是它没有达到我对可规模化的产品市场契合的预期,所以我选择不继续扩大规模。
当时非常普遍的一个场景是,我们差不多每到半个小时到一个小时,就会把一叠100张的餐巾给折完。折完之后机器人就不动了,因为没有餐巾了。所以店内还有些员工,要在手机上面放个闹钟,过来看一下,叠完了就给机器人放新的餐巾。
有时候客户跟我反馈说,我们机器人没达标。我问他们为什么,他们说我也不知道,你机器人太慢了。然后我们看一下数据,才发现机器人的空窗期很长,有的时候连续半个小时都没有在干活。我问他们,是不是没有及时把新的一堆放上去?他们说是。
那其实就不是机器人太慢,而是机器人本身需要一个保姆。所以机器人需要保姆,是一个非常大的产品问题。当时我选择不扩大规模,就是发现商业本质的问题没有完全解决掉。
如果你急着把一个不完整的产品放大,这个产品在未来会是你的累赘。
三、不分场景,分工作流
1.从任务进化到工作流:上料、下料、库存、放上货架
我们问了自己第一个问题,为什么没有商业价值?
和客户沟通下来,最大的原因其实我们自己也都看到了,就是我们需要一个机器人保姆。要把它去掉,那就代表着我们要做整个工作流。
整个工作流是什么?放在一个餐厅的场景,其实就是我要把上料和下料也都做完。我不光需要叠餐巾,而是要在没餐巾的时候,也知道我的餐巾的库存在哪里,去拿,拿完之后回到桌面把餐巾放下来,叠完之后要知道放在哪个货架上面,再拿一个新的桶过来重新开始叠。
这才是整个工作流。所以我们发现了这件事情之后,就非常清晰地断定了下一步在哪里,就是从任务进化到工作流。
现在我们可以做到整个工作流全部做完。一个机器人在空间里自由活动,而且知道它现在该做什么。
这里面其实就是一个预训练的问题。因为要把一整个工作流做完,在这个工作流的每一个步骤,也就是每一个任务当中,是有一定的成功率和失败率的。所以把工作流做完,其实就是99乘99乘99乘99,是一个指数级的过程。
我们当时是用语言去控制模型,把折好的餐巾放在收纳盒的哪一个位置。可是当时VLA(视觉语言动作模型)的语言跟随能力不强,我们就把这个问题归根到了预训练上。
2.家庭是终极形态,但B2B的需求比B2C大
我上个公司是做B2B2C的,所以我知道To C的要求有多高。而且家庭本身对机器人来说算是一个终极形态。
可是就算机器人可以在每一个家庭里做事情,也并不代表这个产品是成立的。因为这个机器人一天的产出,是需要符合你购买机器人时的预期,而这个预期是非常主观的。
而且大家往往只往泛化性一个维度去看,泛化不是唯一的维度,速度、是否顺你的心、安全问题,有非常多的产品细节。
所以我觉得,如果说通用机器人做到了,B2B通用机器人的需求会比B2B2C更高。因为人的欲望是无限的,人工成本忽略不计的话,消费级产品会更便宜,那人就会想多买各式各样的东西。
而且B2B的机器人更好标准化一些,不需要解决你的情绪问题,也不需要解决你的审美问题。
所以基于这些,我们没有选择大家可能觉得皇冠上的明珠,也就是家庭人形机器人这条道路。B2B对我来说是一个非常明显的场景,因为商业落地是最近的。而且,如果你连B2B都做不成,那B2C怎么做得成呢?我在一个洗衣店里,连洗衣店员工的工作都做不好,怎么可以在每一个家庭里洗大家不同的衣服呢?
顺便说一下酒店的市场。很多人觉得酒店市场挺小的,可是在每一个酒店洗衣房其实都需要2到5个人。
把洗衣房这一个工作流做通的时候,绝大多数的洗衣房是大同小异的,所以我们的第一个闭环对研究来说是有重大意义的,因为我们可以知道模型的智能边界在哪里。
洗衣房本身是大家通往家庭的最小单元。如果洗衣房都做不成,我觉得家庭肯定也做不成。
3.我不按场景分,我按工作流分
行业对场景的定位是,这个是工业,这个是商业,这个是生产等等。其实我一直以来对市场的认知都不是分场景的,我觉得每一个场景里都有我可以做的工作流。
比如说像叠餐巾,上料下料其实就完毕了,那是第一级或者第二级的工作流复杂度。第三级可能就是一个更长的工作流,第四级可能就是一个洗衣房的场景,第五级可能就是一个酒店清洁的场景。
洗衣房的复杂度可能是第二级到第三级。这件事情一致性比较高,可是工作链非常长,对操作的要求也很高。所以我一直对落地的看法是,我落地的场景需要在我智能体的智能范围内,而我接下来想要做的战略方向,其实是在我智能体的范围外。
4.做通一个场景,就等于做通所有场景
我们去年到今年的一个认知,是从一个任务为最小单元的范围,扩展到了一个工作流为最小单元的范围。接下来当语言能力变强、示范越来越少的时候,是否可以直接进入一个语言的状态?就是直接用语言告诉这个机器人需要做什么事情,其实就够了。
做通一个场景就等于做通了所有的场景。因为一个场景本身所需要的,不管是从极端情况、从质量要求、还是从速度,我们把这一件事情做透了,就大概知道目前技术的瓶颈在哪里。
四、大脑是下限,本体是上限
1.机器人的AGI:你给它一个模糊指令,它就把事情全做好
AGI的最终形态,至少从机器人角度来说,其实就是你给他一个非常模糊的指令,他就可以把这件事情全部都做好。
很多科技发展可能看似非常平坦,可是突然哪一天它有一个突变。我们自己所看到的一个突变,就是在第一人称视角数据上找到规模定律本身。
但重要的是什么时刻机器人才能给人类真正带来价值。我们离这段距离其实不远,从我们自己的产品和战略方向来说,我觉得是1到2年。
在场景里实现PMF已经是一件可以落地的事情。就是我们把工作流做通,可以同时做10个工作流、20个工作流。
可能绝大多数人把机器人通用理解为物理世界的通用人工智能已经解决了。可是从我的角度去看,这是一个产品定义问题。产品定义就是,机器人不需要多高的智能,不需要达到通用,就可以被每一个人用上。
2.从API到ChatGPT:产品形态不可被忽视
机器人本身就是一个智能体和一个产品形态,而不是只是一个智能体形态。光有智能不够,它也需要是一个产品。
一个更好的例子是,ChatGPT是2022年11月份出来的,GPT-3其实是在2020年的6月份出来的。可是GPT-3那时候出来的产品形态是API,当时有几十个开发者拿到了访问权限,也有一些公司比如Jasper,可以成功地把API变成他自己的一个产品。
GPT-3到ChatGPT,本质的变化是一个产品变化,是从API形态变成了一个浏览器对话的形态,才达到了一个非常强的用户飞跃。
当智能达到某一个状态的时候,它的产品形态、它的壳始终在变化,就匹配当时的那个智能水平。
所以我们在智能体本身下了非常大的功夫,不管是第一人称视角的规模定律、全身控制,还是从语言可操控性到推理的层面。可是我们所有在做的事情,是往一个产品最终局导向的。
3.大脑是下限,本体是上限
大脑是机器人的下限,本体是机器人上限。这个跟很多人观点还是相反的,别人可能会觉得大脑是上限,本体是下限。
大脑是决定这件事情到底可不可以做,硬件是决定能做得多好。我一天可以折1000张餐巾,如果运控和硬件允许,我的动作可以动得更快、更精确。
而且两者关系非常非常紧密。用两个不同的运控算法,就可以训出两个完全不一样的模型,一个动起来非常丝滑漂亮,另外一个非常糟糕。
所以我很难想象,真正去做B2B落地场景,不拥有这个机器人本体,是很难达到他们的质量和速度效率的。
大脑驱动本体还是本体驱动大脑?我觉得是大脑驱动本体。我们硬件的定位一直都是研究团队给出来的,比如摄像头需要多少帧率,需要全局快门还是卷帘快门。
大脑再往上提,可能就碰到硬件的上限了。用最简单的例子,我的大脑以为自己能跟世界级乒乓球选手打,可身体跟不上。
大脑决定了产品的下限,身体决定了产品的上限。
4.商业化闭环为什么现在就要跑
商业闭环本身,收入不是最重要的一件事情,而是我们要把每一个阶段、每一个问题全部想通。比如自动驾驶,如果你不把旧金山的每条街跑一遍,你是不知道你的瓶颈在哪的。
因为落地本身是一个部署飞轮。大家可能会想说,我智能体解决了,我就可以大落地了,其实完全不是。落地的时候,你的硬件、软件、模型、运控算法都会出问题。
有的时候是模型跑了一段时间之后,突然有一天发现,我的机器人本来一天需要折1300张餐巾,可是今天只折了800张,你也不知道为什么。
所以在部署流程里面,你需要搭建可观测性系统,要做支持机制。很多人都没有想到,部署环节是一个非常困难的环节。
所以当你把智能体本身完成了,再去跑部署闭环的时候,你就会发现你落后了两三年。有闭环才有反馈,有反馈才知道下一步该怎么走。闭环本身得到的是,我以最短的一个时间之内,可以大概探到我下两三步怎么走。
五、招最聪明的人,修自己的心
1.招最聪明的人做最重要的事
我们现在不到200人,美国团队是研究为主,中国团队是硬件为主。我的一个管理理念是,招最聪明的人做最重要的事情。
人少一点的话,管理成本就下来了。如果有层层级级的人,做事情动作就很慢,整个工作结构也不够灵活。而且大家可以更好地进入心流状态,大家都是共频的。
小组织状态一定都是一个阶段性状态,可是往更大的组织走,可能跟10年前的形态不一样。以前1000个人才能做的事情,现在可能只需要花一两百人就可以做了。
组织形态其实有一个质变的改变。在编程智能体爆发之前,绝大多数的大规模公司其实是层层级级的关系。在目前的AI状态下面,我的组织非常明显地变得非常非常的扁,作为CEO,我可以直接操控执行方向。
2.我的包袱是“要做一个不犯错的CEO”
我当时非常怕犯错,因为我也算是成功过一次的创始人了,大家其实都是冲着我的经验来的。可是当时我觉得在这个包袱下,反而让我的很多决策变得非常的不明智,甚至是就是为了不犯错而做的决策。
为了不犯错而做的决策,本质上就不是一个好的决策。
所以当时团队的凝聚力不够,导致我们在一些项目上做了不够第一性原理的技术选择,浪费了团队的一些时间。
而且我们在战略的下一步没有思考好,就开始去看别人在做什么,也觉得我们要去赶上,导致团队一直是在一个被市场带节奏的状态。
然后当我们真正找到了自己最本质的东西、对我们自己非常自洽的一个方向的时候,整个团队就开始收敛了,就变成了一个非常稳定、势能特别强的一个团队。
有一些心里的关,是需要别人帮你一起度过的。每一次进入一个难关的时候,其实都是你自己认知的天花板。那时候身边有老师,有非常爱我的人,有爱我的团队,我才说,这条路应该这么走。
3.转念:把病痛看成一场实验
创业本身是非常困难的,在每一个困难的节点,都是一个修心的过程。
因为每个人都是带着自己的主观的过滤镜去看这个世界。有的时候你转念,就是同样的事情换一个方向去看它的时候,你的世界会变得非常辽阔。
我自己有一个非常奇怪的病,叫强直性脊椎炎,就是我的免疫系统会攻击我自己的脊椎。
当时我非常怨恨世界,觉得为什么我这么不幸运,每天都要活在这个痛苦当中,睡觉的时候更痛,打喷嚏也痛。
当时对我来说最大的突破,不是说病好了很多,而是我转念了。我把这个病痛看成了一个实验,就是我如何能更改作息、饮食来帮它解决这个问题。所以我通过了十多年在自己身体上的一个实验之后,自己把这个毛病给调顺了。
创业本身其实也是这样子的。我以前跟投资人聊,完全不共频,我就会觉得这个投资人不懂。
可是我现在转念后,我就发现,其实投资人的思考维度跟我很不一样,他们看到的世界是我可以去参考的。近期我聊了一些投资人,我以前无法接受的观点,其实给了我很多的新的启发。
把东西变正向的时候,你的世界就会越活越辽阔。
4.我定义的失败只有一种:修心的失败
我现在还会读《沉思录》,也看了很多类似哲学体系的书。西方的《沉思录》、中国的王阳明,甚至佛教、基督教,核心其实都是修行。
就是你怎么和这个世界相处,怎么可以转念,怎么可以活得更好。当你更了解真实的自己,更了解这个世界的底层逻辑,就会发现以前非常内耗的东西都没有必要内耗。
我不是为了证明自己才创业,我是想更好地活成真正的自己。每一个人刚刚出生的时候,其实是一个非常纯真、看山是山的状态。然后慢慢长大,你就会发现,世俗上有这个规矩,我做了这件事情,别人会笑我。
这样子活,就越来越变成见山不是山。所以我是想活成一个自己随心所欲的样子。真正的自由就是,你可以做你随心所欲想做的事情。那我自己定义的失败,是我修心的失败。
有些难关是你没有办法靠改变别人和改变世界去改变的,这就是你自己的难关。如果这是你自己的难关,就是要靠修心去超越的。
如果这次创业不如上次的结果,那就放平心态,打出自己的风采,打得尽兴,我就觉得非常开心了。
因为人生你不能一直看着终点,看着终点,你就永远无法享受这个过程。如果你没有办法享受这个旅途,只想一直往这个终点看,那你会觉得这段旅途是非常煎熬的。
而且机器人这个行业一直都是迷雾笼罩。可在迷雾中探出一条自己的路,对我来说就非常有成就感。
*文章为作者独立观点,不代表笔记侠立场。