苏度CEO韩铮:中国供应链很先进,但在具身领域被高估了
2026年9月9日~12日外滩大会期间,苏度科技CEO韩铮在一场论坛中当被问及具身领域有哪些被高估或低估的指标时,提出中国供应链的先进程度可能被外界高估。他认为,供给端的确有较多选择,且部分传感器和关键部件分布在汽车、工业机器人等成熟行业。但这些能力尚未自然转化为适配具身机器人迭代、规模化制造和可靠运维的成熟供应体系。随后,他在和腾讯科技等媒体交流中进一步解释了这个问题,他表示,中国拥有具身智能领域最发达的供应链,却仍处在从科研样机走向工业化量产的过渡带。
苏度CEO韩铮:中国供应链很先进,但在具身领域被高估了
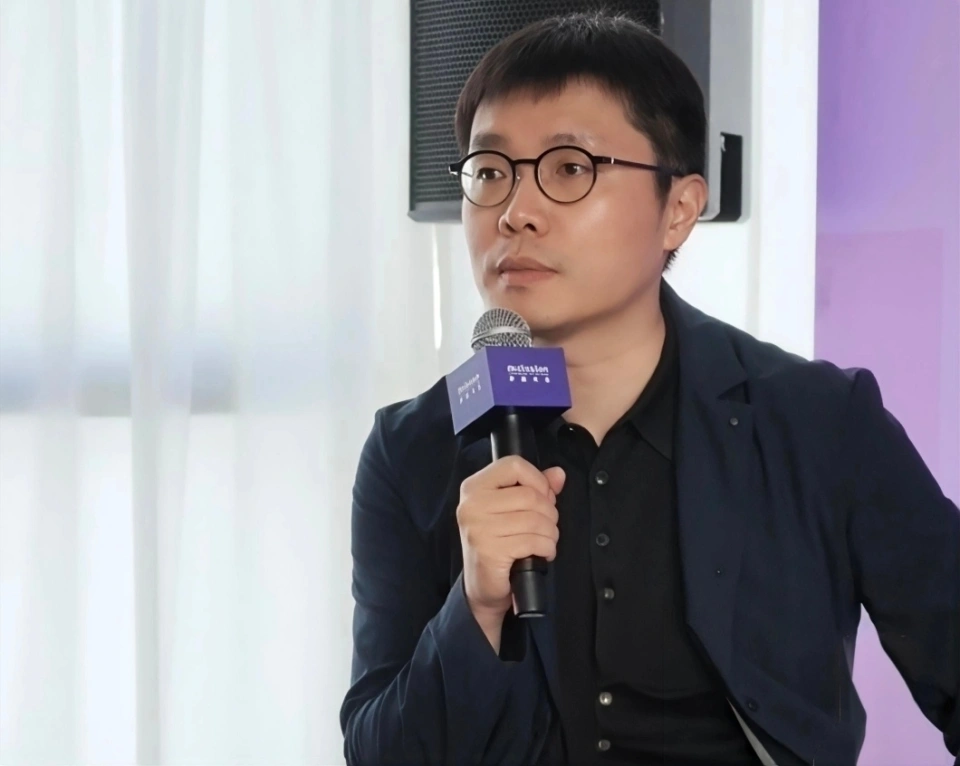
苏度科技CEO韩铮
文|顾翎羽
编辑|徐青阳
2026 年9月9日~12日外滩大会期间,苏度科技CEO韩铮在一场论坛中当被问及具身领域有哪些被高估或低估的指标时,提出中国供应链的先进程度可能被外界高估。他认为,供给端的确有较多选择,且部分传感器和关键部件分布在汽车、工业机器人等成熟行业。但这些能力尚未自然转化为适配具身机器人迭代、规模化制造和可靠运维的成熟供应体系。
随后,他在和腾讯科技等媒体交流中进一步解释了这个问题,他表示,中国拥有具身智能领域最发达的供应链,却仍处在从科研样机走向工业化量产的过渡带。更稠密的供应商选择、更多融资和更热闹的演示,都不能自动缩短这段距离。其判断并非否定中国供应链的解决能力,而是反对把“产业链存在”误判为“已满足具身规模化需求”。
苏度科技是一家估值已经突破20亿美元的具身公司。宁德时代、阿里、高瓴、IDG等参与投资。他们主张Real-to-Sim-to-Real(真实—仿真—真实)技术路线,希望借助高保真仿真和强化学习训练机器人的操作能力,再把模型迁移回真实场景。韩铮是苏度科技联合创始人、CEO。他此前曾创办两家智能硬件及 AI 产品公司,相关公司在被并购后于美股上市。
在沟通中,韩铮观点的反差感在于:他站在“仿真优先”的一边,却反复强调真实数据、工程适配和供应链成熟度的必要;他谈泛化,却主张先放下跨本体泛化;他认可具身智能的长期想象,也把工业现场的元器件一致性、传感器延迟和连续运行时间视为更紧迫的门槛。在他的叙述里,世界模型是一个仍待拆解的宽泛概念,真正要先完成的工作,是让基础操作技能在现实中稳定可靠。
01 仿真要做主力,真机数据留给关键处
问:你提到中国具身智能供应链的能力有被高估的部分。这个判断具体指向什么?
**韩铮:**我先纠正一下表述。中国是整个机器人和具身智能里面供应链最发达的地区,这点没有质疑。我们所说的是,具身智能现在需要的供应链还不太成熟。中国肯定是选择最多的,但从科研、原型机到大规模量产,中间还有好几步。
新能源汽车经历过从原型、试产车测试到量产的一系列过程,供应链也持续迭代。今天无论面向工业还是民用,核心元器件和组件的成熟度,都希望能从新能源汽车早期探索的阶段,走到今天这个程度。我觉得这个事情会发生。
问:苏度选择仿真路线。仿真数据与真实世界数据各自该承担什么角色?
**韩铮:**如果要做具身模型,结构化、多样性、高质量的数据绕不过去。自动驾驶有一点类似:先要有大量多样的数据,后来对什么是高质量、什么是有效分布有更好的理解,就可以用更少量、质量更高、分布更广的数据训练。机器人也会有类似过程。
我们以仿真数据为核心的一部分。有些任务可以主要依靠仿真,迁移到真机后达到很好的效果;有些任务则要用真实世界数据,包括遥操作、不同动作、第一人称视角和第三人称视角数据,在预训练与后训练中都会用到。它们的用法与外界通常理解的“采很多真机数据,再加一些仿真”不太一样。
以R1为例,针对通用刚性物体或具有一定柔性的物体做抓取,预训练几乎没有用到真机数据,后训练也几乎不需要补真机数据。到了工业电池组装,机器人需要知道先拿什么箱体、再拿电芯、何时接插,还要遵守规则;这类任务需要人工演示和示教。柔性物体也是一样:人需要告诉它要如何把手帕折成包装,但拿哪个布角、放到什么位置,可以以仿真预训练为主。换物体、换环境、换光照后,效果仍然要稳定,才有意义。
02 先把跨本体泛化放一边,别把人形当作唯一答案
问:市场总在谈“泛化”。你认为机器人当前最该优先解决哪一层泛化?
**韩铮:**泛化至少可以分成四个维度:物体级、环境级、任务级和跨本体。我觉得我们可能首先放弃的就是跨本体泛化,先处理前面三者,先处理技能层面的泛化。
“抓不一样的物体、拿不一样的物体、放不一样的物体、拧不一样的瓶盖,并且能在不一样的房间里完成”,这是我们先要解决的。 对于各种瓶子和类似物体,机器人要能抓起来;除了单手抓取,放置、精密接插和组装也同样重要。
仿真路线面对的质疑很多:有人认为它只能抓,无法处理长程技能,也有人认为 Sim-to-Real 的某一个gap无法解决。我们的做法是先把这些问题逐个解决。比如电池组装线中,4至5台机器人执行7至 10 个任务,连续运行很多小时。底层基础操作技能先达到稳定可靠,后面可能会出现与上层理解路线结合的方法;眼下整个行业仍有很多工作要做。
问:Optimus提升了行业热度。中国机器人公司需要复制它的人形构型和数据收集方式吗?
**韩铮:**Optimus能做到现在这个程度,得感谢中国供应链。它是美国公司里为数不多敢于大规模使用中国供应链支持自身产品的公司。汽车行业里最好的供应商,暂时还没有全面支持具身智能初创公司;特斯拉、小鹏、小米这类车企则拥有更好的供应链议价和支持能力。
至于机器人是否一定要长得像人,我一直拿车举例:如果完全按照人类模仿学习、动作模仿学习来做,车可能会更像木牛流马。最有效的运输设备,无论在地上跑还是在天上飞,都没有沿着仿生学形态发展。
机器人数据采集也受人类形态限制。遥操作机器人和动捕设备往往做成五指、两指或三指,接近人手动作,但未必就是最高效的机器人操作方式。我们还是受限于“模仿人”的思路。
Optimus在这一轮热潮里承担了带动行业关注的作用,但它在自动驾驶中的经验,放到模仿人的机器人行为上,未必天然成立。
问:很多团队正在把视觉、语言大模型与真实世界数据直接组合,再交给机器人执行。你怎么看这种路径?
**韩铮:**大模型加上一些真实世界数据或其他数据,确实能观察到上层理解、推理、任务拆解的泛化能力。但一旦开始控制机器人做操作,会发现它变得很笨:原来能够理解的拆解步骤,几乎全忘了,只剩下一点点。
“把两个模型直接混到一起去,绝对不是一个好的搞法。” 上下怎么分层,还是发展一套全新的原生机器人模型,行业里有不同观念。我们希望底层操作先稳定可靠,再讨论怎样与上层动态理解结合。
问:今年“世界模型”迅速变成热词。它对机器人意味着什么?
**韩铮:**世界模型在机器人里早在几十年前就有这个概念,指的是机器人对物理世界的理解、感知、交互和推断。2025年下半年,随着 Sora 等产品引发关注,这个词开始被更多人使用。
到今年为止,我觉得所谓World Model是一个非常宽泛的概念。3D生成、3D理解、视频生成都可以装进这个词里。它可以被理解为“物理世界 AI 模型”,但它并不特指某一种技术;更接近一个大领域中的系统工程。
对于机器人能否批量部署,我仍然认为需要机器人公司与大模型公司形成组合。世界模型相关的公司会涉猎机器人,但一个能直接用于机器人操作的完整设备与系统,还需要更长的工程链条。
03 百万报价回答不了商业化
问:面对机器人定价、商业化节奏和工业客户,苏度用什么标准判断产品是否成立?
**韩铮:**如果有人100万给我们下单,赶紧联系我。我们内部还没有给出过这么高的报价。原型机、小批量和大规模工业化生产处在不同阶段,价格会逐渐下降,供应链的成果也会进一步推动成本下探。
最终用户付费,还是看机器人能给行业带来多少价值:它能把单人效率提升多少。工业生产和组装里有非常多任务,我们现在梳理的规模在一两百项左右,其中有几项已经开始做批量验证部署。世界人工智能大会展示的工作和技能加在一起接近10项;接下来会在工业产线先部署几条线,再逐步推向其他线。
完整工序的测试今年内会有更多对外展示。机器人若能在工业完整组装产线里覆盖更多技能,产业工人就能更灵活地做柔性生产,生产效率也会提高。
问:从小批量试点走向量产,最大的卡点在哪?
**韩铮:**在工业和商业场景里,对操作可靠性的要求极高。物流里某类任务做到百分之八九十,可能已经有机会;工业里许多情况并不允许这样的成功率。因此,模型选择和架构既要有泛化能力,也要有极高的操作可靠性。
模型能力之外,我一直在讲供应链和可靠性检测。现在具身智能公司拿到的技术元器件,还没有一家公司经过上万小时连续运行的检验。要让机器人在产线、仓库或零售场景稳定连续运行,就要把大工业品制造的经验带到具身智能行业里,并完成大量整合与算法适配。
两台看上去一模一样的机器人,末端可能有0.1度差别,传感器延迟也可能不同。同一台机器今天上电和明天上电,电源信号带来的表现也可能不同。硬件不可能 100% 一致,算法要能适配个体差异;组件、零部件和传感器也不能偏差太大,要达到工业品应有的一致性。现在100个任务里,大约已有2至3个开始进行批量部署,但从模型验证到真正走向工业,仍有步骤要走。
问:机器人最终更接近火星,还是更接近家庭?
**韩铮:**火星代表了人类对工业的向往:机器人自己造自己、自己造矿、挖矿,替人做更多高风险的工作。家庭更贴近普通人的生活,但它对安全性、多样性和可靠性都有要求。
从宏观愿景看,这是两种不同追求;退到技术要求上,差别并不大。技能泛化、任务泛化和高成功率,都是共同的门槛。硬件本体会因环境不同而变化,例如航天环境对抗辐射有要求,但机器人理解物体、完成操作并稳定执行的基本要求并没有变。